Què és CloudCompare
CloudCompare és un programa lliure i gratuït per obrir, analitzar i editar núvols de punts i malles 3D. Va néixer el 2003 dins la tesi doctoral de Daniel Girardeau-Montaut sobre detecció de canvis en dades 3D, en una col·laboració entre Télécom ParisTech i la divisió de R+D d’EDF, l’elèctrica francesa. D’aquí el nom: es va dissenyar per comparar núvols densos capturats amb escàner làser. Avui és un projecte de codi obert independent, publicat amb llicència GNU GPL.
Si no tens clar què és exactament el que has rebut, comença per què és un núvol de punts: què guarda cada punt, quina precisió cal esperar i en quins formats es lliura.
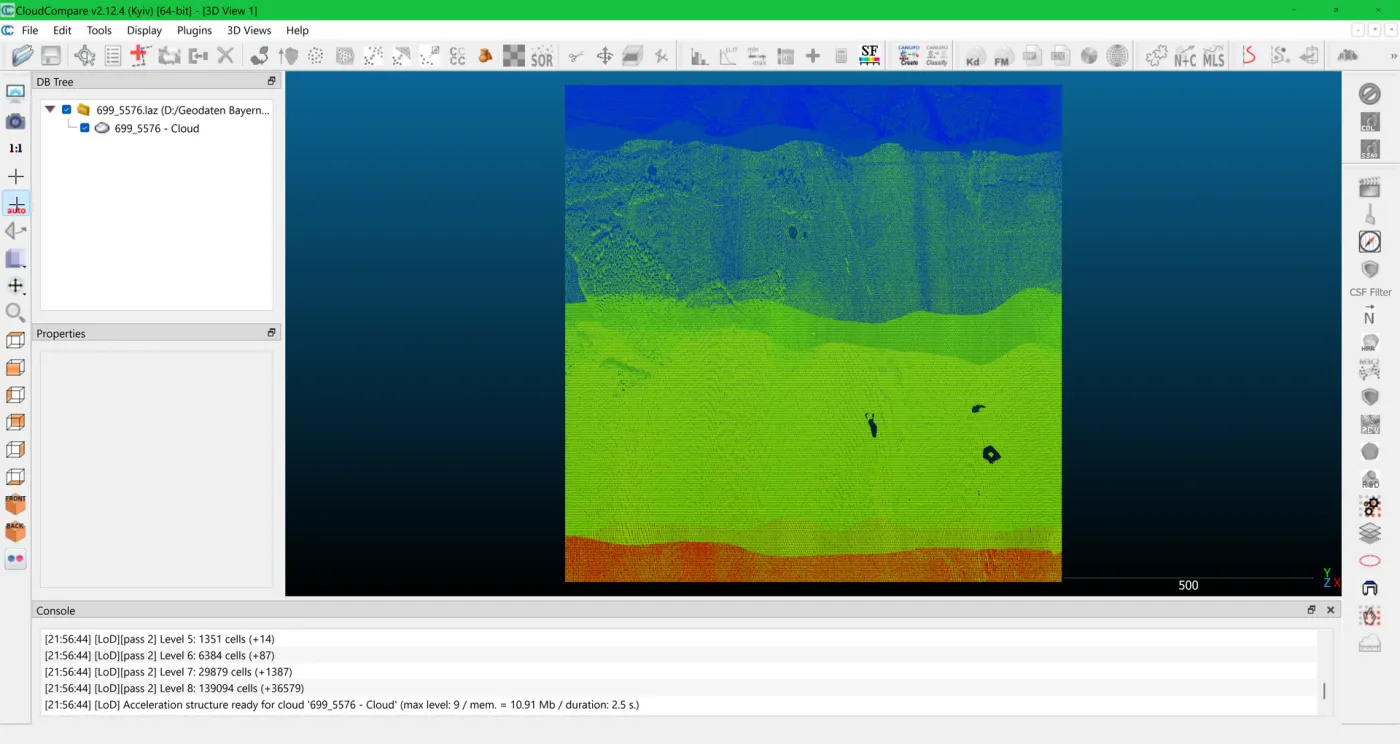
Descàrrega i instal·lació
Descarrega’l sempre des del web oficial, cloudcompare.org, a la seva pàgina de descàrregues:
- Windows: instal·lador de 64 bits o versió portàtil en un fitxer comprimit.
- macOS: el web oficial enllaça la compilació per a Apple silicon i Intel, que manté un col·laborador del projecte.
- Linux: paquet a Flathub (
org.cloudcompare.CloudCompare).
El setembre de 2026 la versió estable és la 2.13.2 i la 2.14 és en beta. Per a feina real, fes servir l’estable. Amb CloudCompare es distribueix també ccViewer, un visor lleuger per a qui només vol mirar el núvol.
En obrir un núvol georeferenciat (coordenades UTM, amb milions de metres), CloudCompare proposa un desplaçament global. Accepta’l: treballa internament amb coordenades més petites per no perdre precisió i restaura les originals en exportar, sempre que el format ho admeti. Si el rebutges, la precisió es pot degradar fins al centímetre.
Quins formats obre (i quins no)
Segons la seva documentació oficial, llegeix i escriu desenes de formats. Els que més veuràs en un aixecament:
| Format | Què és | A CloudCompare |
|---|---|---|
E57 | Format neutre de l’escaneig 3D (ASTM E2807) | Llegeix i escriu |
LAS / LAZ | Estàndard de LiDAR i topografia; LAZ, comprimit | Llegeix i escriu |
PLY | Núvol o malla, habitual en fotogrametria | Llegeix i escriu |
PTX / PTS | Exportacions d’escàner en text | PTX només lectura; PTS, totes dues |
OBJ / STL / FBX | Malles 3D | Llegeix i escriu |
DXF / SHP | CAD i SIG (seccions, contorns) | Llegeix i escriu |
RCP / RCS | Format propi d’Autodesk ReCap | No els obre |
IFC / RVT | Models BIM | No els obre |
La conseqüència pràctica: si algú et lliura el núvol només en RCP, no el podràs obrir a CloudCompare. Demana sempre una còpia en E57 o LAS/LAZ, formats oberts que obre qualsevol programa seriós.
Per a què el fa servir un tècnic
Totes aquestes eines són als menús estàndard, sense complements de pagament (rutes segons el llistat oficial de mètodes):
Mesurar
Amb Tools > Point Picking selecciones punts i obtens coordenades, distàncies entre dos punts (amb les components X, Y, Z), angles i àrees. És el que més fa servir un client: comprovar una alçada lliure, un gàlib o si un equip cap per un forat, sense tornar al camp.
Tallar seccions
Tools > Segmentation > Cross Section retalla una llesca del núvol amb una caixa que pots moure i girar, i Extract Sections treu perfils que s’exporten a DXF per continuar treballant en CAD. És la manera ràpida de veure una planta o un alçat sense esperar els plànols.
Netejar i segmentar
L’eina de tisora (Edit > Segment) separa o elimina a mà parts del núvol: persones que passaven, cotxes, l’entorn que no interessa. Els filtres SOR i Noise filter (Tools > Clean) treuen punts aïllats i soroll de manera automàtica.
Alleugerir el núvol
Edit > Subsample redueix el nombre de punts, per exemple imposant una distància mínima entre ells. Un núvol de centenars de milions de punts passa a una mida manejable per a un portàtil o per enllaçar-lo en un altre programa, a costa de detall.
Registrar i alinear
Pot alinear dos núvols per parells de punts (Align) i afinar l’ajust amb ICP. Útil per encaixar un núvol nou sobre un d’antic; el registre d’un aixecament complet, amb el seu informe d’errors, es fa al programari de l’escàner.
Calcular volums
Tools > Volume > Compute 2.5D volume calcula el volum entre un núvol i un pla, o entre dos núvols, sobre una graella. És el càlcul típic d’aplecs, pedreres i desmunts i terraplens.
Comparar núvol amb núvol o núvol amb model
És el que li dona nom i el que cap visor BIM fa: calcular la distància de cada punt a una altra geometria i pintar-la com un mapa de colors.
- Núvol amb núvol (C2C), a Tools > Distances > Cloud/Cloud Dist. Compara dues captures en dates diferents: deformacions, avanç d’obra, el que ha canviat. Segons la documentació, el núvol de referència ha de ser el més extens i dens, i la distància no té signe.
- Núvol amb malla (C2M), a Tools > Distances > Cloud/Mesh Dist. Compara la realitat capturada amb un model. Aquí la distància sí que pot tenir signe, de manera que distingeix el que sobresurt del que queda per darrere del model. És el control de qualitat d’un model as-built o la comprovació que el que s’ha construït coincideix amb el projecte.
Com que CloudCompare no obre IFC ni RVT, el model s’exporta abans a una malla (OBJ, FBX o STL). I el resultat s’ha de llegir amb criteri: la mateixa documentació adverteix que cal mirar la tendència de cada zona, no punts solts.
El que CloudCompare no fa
- No és BIM ni CAD. No crea murs, forjats ni canonades amb les seves propietats. Per modelar, el núvol s’enllaça a Revit a través de ReCap, o a Archicad i altres eines. Ho expliquem a què és Scan to BIM.
- No substitueix el programari de registre. Unir centenars d’estacions d’escàner amb el seu informe de precisió es fa al programari del fabricant.
- No és per compartir. Demanar a una direcció facultativa o a un client que instal·li un programa d’escriptori i carregui gigues per mirar un núvol no funciona. Per a això hi ha un visor web.
- Té corba d’aprenentatge. És molt potent, però la interfície està pensada per a tècnics.
CloudCompare o Autodesk ReCap
No competeixen tant com sembla: en moltes oficines tècniques conviuen. ReCap Pro és el programari de núvols de punts d’Autodesk; importa els núvols d’escàner, els registra i els indexa en RCP/RCS, l’únic format de núvol que enllacen Revit i AutoCAD. És de pagament per subscripció i està inclòs a l’AEC Collection. La mateixa aplicació funciona gratis com a visor, amb mesura, quan no hi ha subscripció activa, segons el suport d’Autodesk.
| CloudCompare | Autodesk ReCap Pro | |
|---|---|---|
| Llicència | Lliure (GPL), gratuït | Subscripció de pagament; visor gratuït |
| Plataforma | Windows, macOS, Linux | Windows |
| Formats oberts (E57, LAS/LAZ) | Llegeix i escriu | Importa E57 i LAS; exporta E57 |
| RCP / RCS | No | Format natiu |
| Punt fort | Anàlisi: C2C, C2M, volums, neteja | Registre i pas a Revit / AutoCAD |
| Quan triar-lo | Revisar, mesurar, controlar desviacions | Preparar el núvol per modelar amb Autodesk |
La regla pràctica: si has de modelar a Revit, necessitaràs ReCap o que et lliurin ja el RCP. Si has de revisar, mesurar o comprovar un model contra la realitat, CloudCompare fa més i no costa res. No publiquem preus de ReCap perquè canvien per país i pla: consulta’ls al web d’Autodesk.
Què et lliurem i com compartir-ho
Quan encarregues un escaneig làser 3D a LAURIA ESCÁNER, el núvol de punts hi va sempre, en E57, LAS o LAZ, a punt per obrir a CloudCompare o a qualsevol programa que llegeixi aquests estàndards. La resta depèn de l’encàrrec: RCP per enllaçar a Revit, plànols 2D, el model BIM en IFC i RVT, ortofotos o Gaussian Splatting. Treballem des de Madrid en projectes de tot Europa.
Perquè la resta de l’equip vegi el núvol sense instal·lar res, el publiquem a VisionHub: s’obre al navegador, s’hi mesura i se superposa al model IFC i a l’estat real de l’obra.
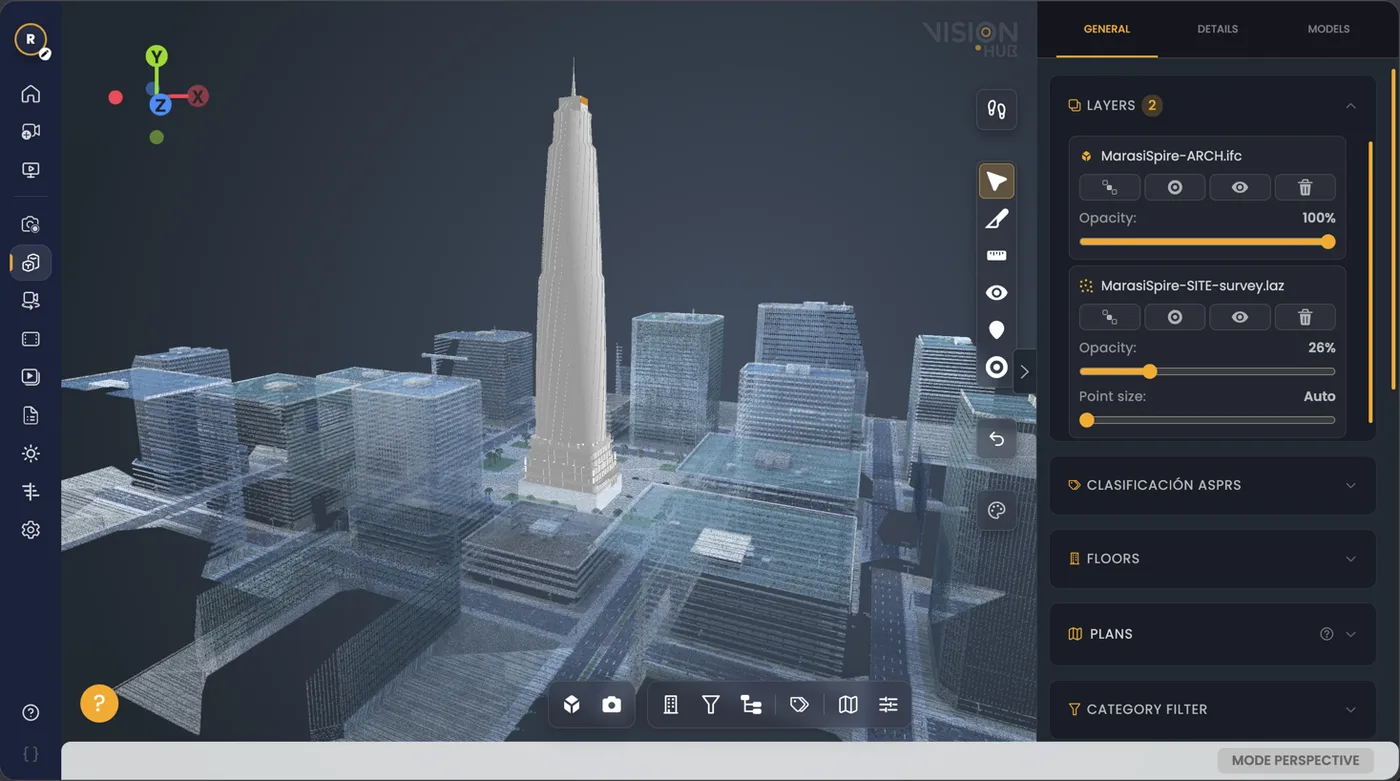
CloudCompare per analitzar; VisionHub per compartir. Tens la resta d’opcions a visors BIM i de núvols de punts, i per què insistim en els formats oberts a VisionHub davant de Matterport.
T’han lliurat un núvol i no saps per on començar, o necessites un control de desviacions entre el que s’ha construït i el model? Explica’ns què vols comprovar i et direm què cal.