Scan to BIM en una frase
Scan to BIM es el proceso de escanear en 3D un edificio o una infraestructura que ya existe y convertir esa medición en un modelo BIM. El escáner láser mide millones de puntos de la realidad; después, un equipo técnico interpreta esa nube de puntos y modela sobre ella muros, forjados, pilares, tuberías o equipos como objetos BIM con su geometría y sus datos.
La frase es corta, pero esconde tres fases que conviene no mezclar:
- La captura: salir a campo y medir.
- Lo que obtienes del escaneado: una nube de puntos registrada, que ya es un entregable útil por sí mismo.
- El modelado BIM: interpretar la nube y convertirla en un modelo con objetos, tipos y propiedades.
Casi todo lo que se escribe sobre Scan to BIM las cuenta como una cadena continua. En la práctica, cada una tiene su coste, su plazo y su forma de fallar. Y hay proyectos que solo necesitan las dos primeras.
Fase 1 · La captura: qué se mide y con qué
La captura es el trabajo de campo. Su objetivo es uno: registrar la geometría real del activo con la precisión y la cobertura que el modelo va a necesitar. No más, porque la sobrecaptura también cuesta; y no menos, porque volver a campo cuesta más.
Escáner láser terrestre (TLS)
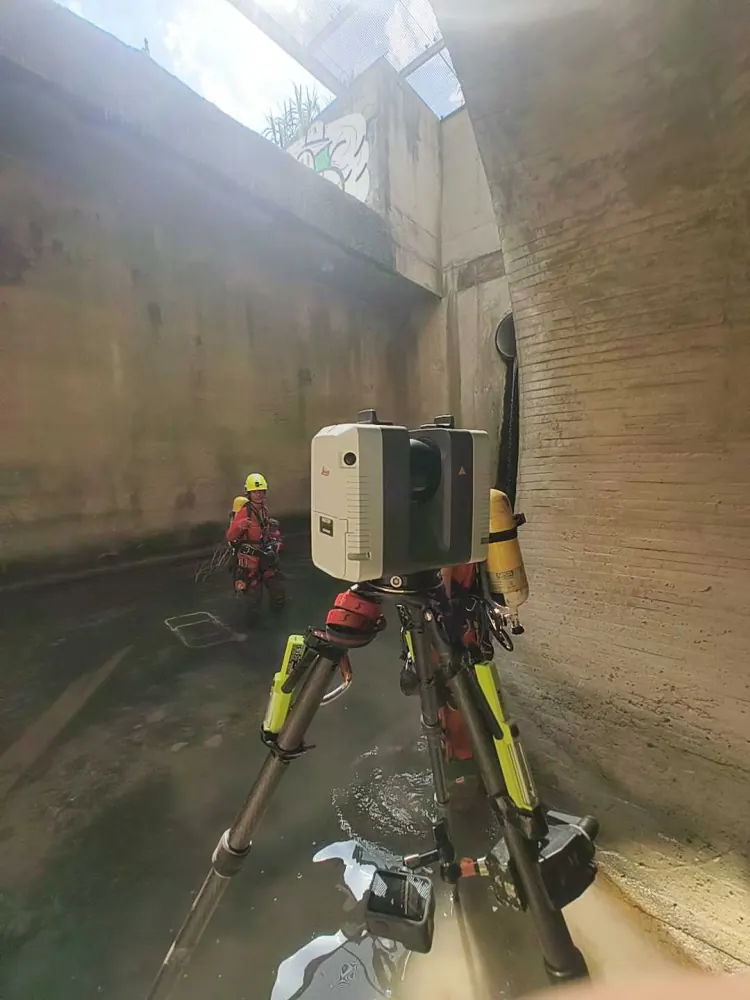
Es la herramienta de referencia para Scan to BIM de interiores, instalaciones y estructura. El escáner se coloca en un trípode, gira sobre sí mismo y mide distancias con un haz láser. Un equipo como el Leica RTC360 da una precisión de punto 3D de 1,9 mm a 10 m y 2,9 mm a 20 m según su ficha técnica, y captura hasta dos millones de puntos por segundo. Se hacen decenas o cientos de estaciones, solapadas entre sí, hasta cubrir el activo.
SLAM (escáner móvil)
El escáner va en la mano o en una mochila y mide mientras caminas. Es mucho más rápido en recorridos largos —galerías, naves, plantas diáfanas, patrimonio con muchas estancias— a cambio de algo más de ruido que el terrestre. Lo usamos, por ejemplo, en levantamientos de patrimonio donde la rapidez y la continuidad del recorrido pesan más que el milímetro.
Dron: LiDAR y fotogrametría
Para cubiertas, fachadas altas, terreno y entorno, el escáner de suelo no llega. Un dron con LiDAR o con cámara fotogramétrica completa lo que falta. Lo normal en un edificio es combinar: terrestre dentro, dron fuera, todo unido en una sola nube.
Registro y georreferenciación
Cada estación del escáner mide en su propio sistema de coordenadas. Registrar es encajarlas todas en un único conjunto coherente, ya sea por solape entre nubes, por dianas o por puntos de control. Georreferenciar es colocar ese conjunto en coordenadas reales (ETRS89 / UTM en España) con apoyo topográfico. Si el modelo tiene que casar con cartografía, con otro edificio o con un proyecto de urbanización, este paso no es opcional.
El registro es donde se gana o se pierde la precisión del conjunto. Un escáner milimétrico mal registrado da una nube centimétrica. Por eso el informe de registro —con el error medio entre estaciones— debería formar parte de la entrega.
Fase 2 · Lo que obtienes del escaneado (antes de modelar nada)
Aquí está el punto que más se pasa por alto: al terminar la captura y el registro ya tienes un entregable completo. No es BIM todavía, pero para muchas decisiones basta.
| Entregable | Qué es | Para qué sirve sin modelar |
|---|---|---|
| Nube de puntos registrada | Millones de puntos XYZ con color e intensidad, en un sistema de coordenadas único | Medir distancias, alturas y secciones; comprobar si algo cabe; base para cualquier modelado posterior |
| Panorámicas 360° | Fotografías esféricas tomadas desde cada estación | Recorrer el activo desde la oficina y ver etiquetas, estados y detalles |
| Ortoimágenes | Vistas planas a escala generadas desde la nube | Alzados de fachada, plantas de techo, inventario de elementos |
| Secciones y plantas 2D | Cortes de la nube a una cota o plano dado | Delinear planos CAD de estado actual sin pasar por BIM |
| Visor web | La nube publicada para abrirla en el navegador | Compartir con todo el equipo sin licencias de software |
Formatos de la nube
- E57: el formato neutro, definido por la norma ASTM E2807. Guarda los puntos, sus atributos y las imágenes del escáner. Si solo pides un formato, pide este.
- RCP / RCS: el formato de Autodesk ReCap, el que se enlaza directamente en Revit y AutoCAD.
- LAS / LAZ: habitual en topografía, GIS y dron.
Un ejemplo real: en el Canal de Santillana, para Canal de Isabel II, el entregable principal fue la nube continua de más de 12 km de conducciones. El objetivo era documentar el estado real para inspección y mantenimiento; no hacía falta modelar cada tramo en BIM para eso. Puedes verlo en el caso completo.
Fase 3 · El modelado BIM: de puntos a objetos
La nube dice dónde hay algo. El modelo BIM dice qué es. Modelar es interpretar: decidir que este conjunto de puntos es un muro de 30 cm, que aquel es un pilar metálico HEB-200, que esa superficie curva es una tubería de 150 mm con su aislamiento.
Esta fase la hace una persona, no el escáner, y es la que concentra la mayor parte del plazo y del coste. Lo que la define:
- Software y formato. Normalmente Revit (RVT) con exportación a IFC, el formato abierto de buildingSMART (ISO 16739-1). Hay flujos en Archicad, Tekla u otros cuando el cliente trabaja con ellos.
- Disciplinas. Arquitectura, estructura, instalaciones (MEP), o solo alguna. Cada disciplina añadida multiplica el trabajo.
- Nivel de desarrollo (LOD). Cuánta geometría e información lleva cada elemento. Lo explicamos a fondo en la guía de niveles LOD.
- Clasificación y propiedades. Qué código lleva cada objeto (GuBIMClass, Uniclass…) y qué datos se rellenan. Detalle en sistemas de clasificación BIM.
- Tolerancia de modelado. Cuánto puede separarse el modelo de la nube. Es la siguiente sección, y es la que más discusiones evita.
Un detalle que marca la diferencia: la realidad no es recta. Los muros tienen desplomes, los forjados tienen flecha, las tuberías no son perfectamente paralelas. El modelo BIM, en cambio, tiende a lo ideal. Decidir cuándo se modela la deformación y cuándo se «endereza» dentro de tolerancia es parte del encargo, no una decisión que deba tomar el modelador por su cuenta.
La precisión del escáner no es la precisión del modelo
Es la confusión más frecuente, y viene de mezclar las fases 2 y 3. Que el escáner mida con 2 mm de precisión no significa que el modelo BIM esté a 2 mm de la realidad.
La especificación LOA (Level of Accuracy) de USIBD lo separa bien en dos conceptos:
- Precisión medida: la de la nube, la que sale de la captura y el registro.
- Precisión representada: la del modelo, es decir, cuánto se aleja cada objeto modelado de la nube.
Y define cinco niveles, expresados con un 95 % de confianza (2σ):
| Nivel | Rango | Uso típico |
|---|---|---|
| LOA10 | más de 50 mm | Volumetrías, estudios de masa |
| LOA20 | 15 – 50 mm | Arquitectura para anteproyecto y reforma |
| LOA30 | 5 – 15 mm | Arquitectura y estructura para proyecto de ejecución, MEP |
| LOA40 | 1 – 5 mm | Elementos industriales, encajes de fabricación |
| LOA50 | 0 – 1 mm | Metrología, casos muy concretos |
Ojo con un detalle de letra pequeña: las fichas de los escáneres suelen dar la precisión con un 68 % de confianza (1σ), mientras que LOA habla de 95 %. No son cifras comparables tal cual. En la mayoría de edificios, LOA20 para arquitectura y LOA30 para estructura e instalaciones es un punto de partida razonable.
Cómo encargar un Scan to BIM sin sorpresas
Un buen encargo cabe en una página y responde a estas preguntas:
- ¿Para qué se va a usar el modelo? Reforma, mantenimiento, licitación, coordinación de instalaciones, inventario. Todo lo demás se deriva de aquí.
- ¿Necesitas modelo o te basta la nube? Si solo vas a medir y delinear plantas, la fase 2 puede ser suficiente.
- Alcance físico: qué plantas, qué zonas, interior y exterior, cubiertas.
- Disciplinas y categorías: la lista concreta de lo que se modela (muros, puertas, pilares, bajantes, bandejas…) y lo que no.
- LOD y LOA por disciplina.
- Sistema de coordenadas: local o georreferenciado, y en qué datum.
- Formatos: RVT y versión, IFC y versión, nube en E57 y/o RCP.
- Clasificación y propiedades que tiene que llevar cada objeto.
- Control de calidad: cómo se va a comprobar el modelo contra la nube (lo ideal, un mapa de desviaciones).
Si no tienes todas las respuestas, es normal. Es justo lo que definimos en la primera reunión, antes de mandar a nadie a campo, como contamos en nuestro proceso de escaneado.
Errores que vemos repetirse
- Pedir «LOD 400 de todo». Encarece y alarga el proyecto sin que nadie vaya a usar ese detalle. El LOD se decide por disciplina y por uso.
- No pedir la nube. El modelo es una interpretación; la nube es la medición. Cuando surge una duda dentro de dos años, lo que la resuelve es la nube. Guárdala.
- Escanear sin saber qué se va a modelar. Se capturan zonas que nadie modela y faltan las que sí hacían falta: falsos techos sin abrir, salas técnicas cerradas, cubiertas sin dron.
- No fijar la tolerancia. Sin un LOA pactado, cualquier desviación es discutible y la revisión se convierte en opinión contra opinión.
- Confiar en planos antiguos «para ir más rápido». El sentido de un as-built es precisamente no depender de ellos.
Si estás preparando un proyecto y quieres contrastar el alcance, cuéntanoslo en el formulario de abajo. Te decimos qué fases necesitas de verdad y cuáles te puedes ahorrar.